機(jī)動(dòng)車(chē)違停檢測(cè)
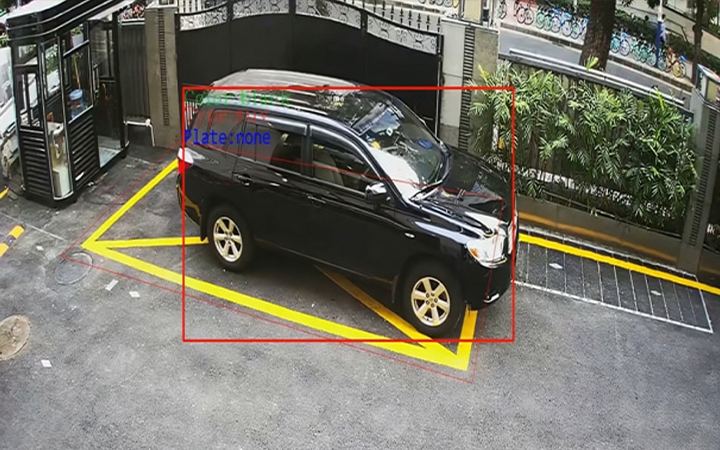
識(shí)別禁停區(qū)域機(jī)動(dòng)車(chē)長(zhǎng)時(shí)間停放,自動(dòng)抓拍取證。
分析視頻流中的車(chē)輛位置和停留時(shí)間,識(shí)別出長(zhǎng)時(shí)間停放在禁止停車(chē)區(qū)域的機(jī)動(dòng)車(chē)。支持自定義禁停區(qū)域與違停判定時(shí)長(zhǎng),可聯(lián)動(dòng)車(chē)牌識(shí)別生成完整違法證據(jù)鏈。
應(yīng)用場(chǎng)景
城市道路
通過(guò)攝像頭自動(dòng)檢測(cè)道路、路口機(jī)動(dòng)車(chē)違停,聯(lián)動(dòng)車(chē)牌識(shí)別抓拍取證,提升道路通行效率。
園區(qū)/小區(qū)
檢測(cè)園區(qū)內(nèi)部道路、消防通道違停,保障園區(qū)交通秩序與應(yīng)急通道暢通。
商場(chǎng)門(mén)店
檢測(cè)商場(chǎng)周邊、停車(chē)場(chǎng)出入口違停,規(guī)范停車(chē)秩序,提升顧客通行體驗(yàn)。
常見(jiàn)問(wèn)題
算法如何與現(xiàn)有的業(yè)務(wù)系統(tǒng)或第三方平臺(tái)集成對(duì)接?
提供標(biāo)準(zhǔn)化、輕量級(jí)的對(duì)接方式。支持通過(guò) RESTful API、MQTT、WebSocket 以及主流開(kāi)發(fā)語(yǔ)言的 SDK 進(jìn)行集成;算法分析產(chǎn)生的結(jié)構(gòu)化數(shù)據(jù)(如目標(biāo)點(diǎn)位、事件類(lèi)型、告警時(shí)間)及告警抓圖/短視頻,可毫秒級(jí)推送到用戶(hù)的業(yè)務(wù)系統(tǒng)、VMS視頻管理平臺(tái)或指揮中心,通常 1~3 天即可完成系統(tǒng)聯(lián)調(diào)上線(xiàn)。
單路攝像頭是否支持同時(shí)運(yùn)行多種算法?
完全支持。算法引擎具備靈活的任務(wù)編排能力,支持對(duì)單路視頻流疊加多種算法(例如:同一攝像頭同時(shí)檢測(cè)“未戴安全帽+抽煙+區(qū)域闖入”)。系統(tǒng)支持并行分析或分時(shí)輪詢(xún)模式,最大化復(fù)用算力,顯著降低硬件部署成本。
視頻分析過(guò)程中如何保障數(shù)據(jù)安全與隱私?
算法支持純局域網(wǎng)/離線(xiàn)環(huán)境閉環(huán)運(yùn)行,不依賴(lài)公網(wǎng)連接。視頻流在本地完成拉流、解碼與推理,原始視頻流“不上傳、不外傳、默認(rèn)不留存”;僅對(duì)觸發(fā)報(bào)警的瞬時(shí)畫(huà)面進(jìn)行加密切片或提取結(jié)構(gòu)化元數(shù)據(jù),有效避免敏感視頻泄露,符合相關(guān)數(shù)據(jù)安全及等保合規(guī)要求。
部署算法對(duì)攝像前端有哪些要求?
充分利舊已有攝像頭、無(wú)人機(jī),只要設(shè)備輸出 RTSP/RTMP/GB28181 視頻流即可接入,避免硬件換新帶來(lái)額外投入。